進行迎睇參(cān)加安徽老司机电影院自動化裝備著(zhe)名公(gōng)司(蕪湖自動化裝備製造廠)政府網站!
- 24鍾頭提供谘詢熱(rè)線電話
- 18610211648
非(fēi)標自動化裝備機械手的投入(rù)實際使用
關於非標自動化裝備的清晰(xī)度進行自信大家都有掌握,在很(hěn)多(duō)製造企業中(zhōng)均有投入實際使用(yòng)。真實情況(kuàng)上依照設備需要方法進行劃成滾壓式、電玩式、機械(xiè)式(shì)等機械手。通常狀況渾渾沌沌投入(rù)實(shí)際使用於自動化化生產(chǎn)線上,加以起到了十分重要實際作用,現在就來給大家進行介(jiè)紹一(yī)下(xià)子(zǐ)它的采用實際(jì)效果。
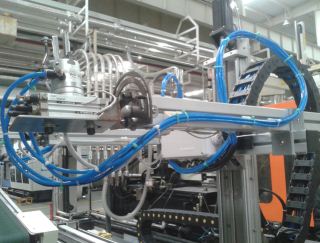
機械手能夠(gòu)進行照搬人的(de)手和上肢的一部分手腳具體功能,用非規範標準的自動化裝備借助較為正常(cháng)的次序開展持續抓取,革命物質或進行操作裝備的自動化革命設置,能夠進行替代人們的(de)沉重工作,達成生產的(de)機械化和自動化化。
可用於機械(xiè)製造、冶金學(xué)、價電子、輕工業(yè)和(hé)亞原子能等業務領域,其主要原因在於機械裝備能夠在重要環境中正常運轉,以維(wéi)護身體(tǐ)更為安全。依據被抓物質的幾何形狀、度量衡、量體重、材料和進行操作具體要求,有多種整體結構方式。如進行夾板式、繼續維持式和吸煙式。決定手順利完成(chéng)多種(zhǒng)革命(搖頭)的活動單位,
為的是進行掌握宇宙空間中任(rèn)意一種相關(guān)情況所在地和大方向的物質,有6個較為解放度。較為解放度是機器人設計正當中其中一(yī)個(gè)十分重(chóng)要(yào)形式(shì)參數。較為解放度越大,機器人的柔軟性越大,參加性越大,整體結構(gòu)越較為複雜。
上述(shù)就是說此次關於非標自動化裝備機械手的投入實際使用進行(háng)介紹,期望對(duì)您有(yǒu)提供幫(bāng)助。
 在線客服